|
电话:15313702523
考虑RoCoF扳机动态切换与SOC自适应功率分配的风电-Discover蓄电池储能系统一次调频分层协调控制策略
风电渗透率的不断提高,使得风力发电与电池储能系统(BESS)的协调支持对于维持低惯性电力系统的频率稳定性变得日益重要。然而,现有的风电-电池储能一次调频方法通常依赖于固定的参与系数或基于频率偏差的功率分配,未考虑频率快速下降和恢复期间的不同支持需求。这可能导致电池储能在高RoCoF期间的快速响应能力未得到充分利用,并造成风储支持协调不佳,从而限制了RoCoF的抑制效果和频率最低点的改善。为解决这一问题,本文提出了一种考虑频率变化率(RoCoF)扳机机制的分层协调控制策略。该策略由上层协调控制器和下层风电及电池储能侧控制器组成。上层根据方向感知RoCoF激活条件确定总调节需求,并临时增加BESS份额。下层通过风侧虚拟惯性与下垂控制以及BESS侧死区、SOC修正和功率限制来跟踪分配的指令。这种协调分配结合了BESS的快速支持与风电的持续支持。在不同风电渗透率和负荷扰动下的模拟结果表明,RoCoF抑制、频率最低点和恢复性能均得到改善。在25%风电渗透率和0.10 p.u.负荷扰动下,最低频率从49.62 Hz提升至49.77 Hz,恢复时间从5.0 s缩短至2.1 s。
1. 引言
风电的持续发展有助于电力部门脱碳和可持续能源供应。可靠的电网运行对于实现这些效益并满足工业和居民用电需求至关重要。随着换流器接口风电取代同步发电,可用的系统惯量和频率响应特性可能会发生变化,增加了在扰动后遏制频率偏差的挑战[1因此,风电与电池储能系统(BESSs)的协调控制是加强高风电渗透率电力系统一次调频的重要手段。
相关的控制方法可分为风机频率控制、储能频率控制和多资源协调控制。风机方法利用下垂响应、备用有功功率或转子动能来支撑系统频率[2,3]。基于储能的方法利用快速的双向功率响应,同时考虑荷电状态(SOC)、功率额定值和能量限制[4]。协调方法通过监督控制和运行状态反馈来组织组合响应[5,6]。这些类别为文献综述提供了基础,第2.1节.
一个核心的设计问题是如何协调风电和电池储能系统(BESS)参与的响应时间与幅度,同时兼顾它们不同的运行限制。风电支持取决于风机的运行点、可用备用容量以及转子能量回收,而持续的BESS支持则会消耗有限的能量裕度。基于状态和优化的协调方法分别解决了该问题的不同方面[7,8对于本文考虑的控制架构,另一个设计目标是将通用调节请求与快速频率变化检测及可行本地执行相结合。
本文开发了一种由RoCoF触发的分层协调控制策略。上层根据频率偏差和滤波后的RoCoF生成统一的调节指令,设定基于荷电状态(SOC)的基准分配,并在满足方向感知RoCoF激活条件时临时提高BESS的参与系数。下层在受风电备用、变流器能力和BESS运行限制约束的情况下跟踪分配的指令。两种资源可同时响应,其指令份额随触发状态和SOC而变化。图1总结了动机和三个控制功能:统一指令生成、RoCoF扳机协调以及约束性本地执行。
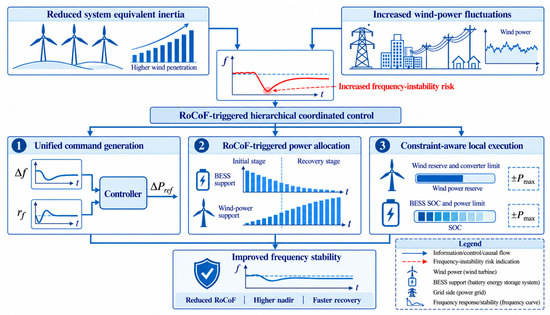
图1。所提风电-电池储能系统策略的研究动机与控制框架。
主要贡献总结如下:
-
开发了一种分层协调控制框架,将通用的风电-电池储能系统(BESS)调节目标与特定资源的指令执行相连接。
-
一种由RoCoF触发的协调机制将临时BESS优先权与基于SOC的基准控制相结合,以协调快速电池支持和持续风电调节。
-
风侧备用约束和BESS运行限制被纳入指令执行中,并在不同风电渗透率、负荷扰动和风速条件下评估控制性能。
2. 相关工作与提出的控制策略
2.1. 代表性调频方法
现有的频率支持方法大致可分为风机控制、储能控制和多资源协调控制。这些方法在调节资源、反馈信号以及运行约束处理方面存在差异。
在风机控制方面,Bonfiglio等人于2024年研究了合成惯性控制器的设计、实现与测试[9]。Cheng等人开发了风电场内的连续功率调度,以缓解恢复过程中的二次频率跌落[10]。Song等人建立了包含可再生能源发电的频率响应模型,并研究了下垂系数设置与系统频率特性之间的关系[11]。最近,Li等人研究了通过同步释放转子动能,实现多台风力发电机组协调短期支持的方法[12]。这些方法提升了风侧频率支持能力,但可用备用容量、可释放动能和转速恢复仍是重要的运行考量因素。
在储能控制方面,Leon等人提出了一种针对快速响应储能系统的频率支持策略[13],而Huang等人则研究了一种用于风储微电网稳定的改进型虚拟同步发电机策略[14]。这些研究展示了利用储能和变流器控制来支持系统动态的不同方式。然而,储能参与的持续时间和规模仍受限于功率和能量的可用性。
为了实现风电与电池储能系统(BESS)的协调控制,Jiang等人根据系统调频需求开发了协调控制方案[15]。Shu等人考虑了可变控制系数、SOC误差和SOC恢复[7]。Yu等人引入了风机运行状态系数来表征可用的调频能力[16],而Kang等人结合风速和SOC,将自适应风侧惯性控制与储能下垂控制相结合[17]。这些研究进展提高了协调响应对资源运行条件变化的适应性。
相关研究通过数字孪生将协调扩展到可再生分布式能源[18],通过动态聚合扩展到虚拟电厂[19],以及通过分布式控制扩展到异构储能[20,21]。网络级研究还考虑了孤岛微电网中的潮流约束[22]和基于切换的协调[23]. 表1总结了这些代表性方法的控制特性和应用范围。
表1。风电、电池储能系统(BESSs)和分布式能源协调频率支持的代表性控制方法对比。

所综述的研究确立了资源可用性、协调响应和运行约束的重要性。对于本文开发的风电-电池储能系统(BESS)控制架构,设计重点在于统一调节请求、依赖RoCoF的资源参与以及可行本地执行之间的限制级连接。对频率快速变化的响应不足可能延迟BESS支持的部署,而电池参与时间过长则可能耗尽后续调节可用的能量裕度。此外,当本地运行限制生效时,分配的指令可能无法完全执行。这些考虑因素促使了本文提出的RoCoF扳机分层协调控制框架第2.2节.
2.2. 提出的RoCoF触发式分层协调控制框架
基于讨论中的控制考量第2.1节本研究开发了一种RoCoF触发的层级协调控制框架,用于风电-电池储能系统(BESS)的一次调频。该框架采用上层协调与下层执行的架构。上层生成统一的调节请求,并确定风电场和BESS的指令参与度。下层根据资源动态和运行约束处理分配的指令。该控制策略在统一的反馈结构中集成了统一指令生成、RoCoF触发的模式切换以及受约束的局部执行。
设Δf(t) = f(t) − f0,其中f(t)和f0分别表示测量系统频率和标称系统频率。正向调节功率代表向电网注入的额外有功功率。滤波后的RoCoF和统一调节指令定义为
此处,)是滤波后的RoCoF,f(是滤波时间常数,并且和分别是频率偏差和RoCoF调节增益。公式(1)将频率偏差的幅值和变化率合并为风电-电池储能系统的统一调节请求。r is the filtering time constant, and Kf and Kr are the frequency-deviation and RoCoF regulation gains, respectively. Equation (1) combines the magnitude and rate of frequency deviation into a common regulation request for the wind–BESS system.
在基准运行下,BESS参与系数根据SOC进行调整:
αb,base(sat) = α[SOC0 + SOCSOC(α(α) − SOCref), αb,min, αb,max]
这里,α0是参考SOC下的基准BESS参与系数,是SOC调整增益,以及SOCSOC是参考荷电状态。饱和算子sat[⋅]将其第一个参数限制在由其第二个和第三个参数定义的区间内,其中0 ≤refααb,min ≤ αb,max ≤ 1.
公式(2)中的SOC与参与度关系是针对本研究考虑的放电支持条件设计的。较高的SOC允许更大的基准BESS份额,而较低的SOC则会减少分配的电池贡献,以保留剩余能量裕度。这种上层调整决定了基准资源参与度;电池运行限制在下层执行期间会得到额外处理。
对于连续的频率扰动,测得的SOC会持续更新并直接用于公式(2),而不是重置为初始值。因此,基准BESS参与系数会自动反映每次调节事件后电池的剩余能量裕度。如果SOC在之前的扰动后下降,BESS在后续事件中将被分配较小的基准份额,而统一调节指令的风侧份额则相应增加。结合下层的SOC和充放电功率约束,这种依赖SOC的分配提供了一种能量管理功能,能够限制BESS的累计放电,并为后续的频率事件保留调节能力。
如图所示图2,频率信息被反馈至上层控制器,而SOC信息则支持基准协调和本地BESS校正。为了在频率快速变化期间调整资源参与度,定义了RoCoF触发状态为

图2。风储联合一次调频系统配置。
为了提高模式切换过程的鲁棒性,并防止在频率恢复期间发生不必要的BESS优先重新激活,采用了方向感知滞后机制。仅当滤波后的RoCoF幅值达到激活阈值,|,且Δf| ≥ fron> 0,表明频率仍偏离其标称值时,才允许从基准模式切换到快速支持模式。一旦激活,快速支持状态将保持,直到|。当激活条件和释放条件均不满足时,将保留之前的触发状态。f > 0, indicating that the frequency is still moving away from its nominal value. Once activated, the fast-support state is retained until |rf| ≤ roff. When neither the activation nor release condition is satisfied, the previous triggering state is retained.
在本研究中,= 0.15 Hz/s 且on= 0.10 Hz/s。对于频率跌落事件,在初始频率下降期间,Δ< 0 且off< 0,因此 Δ法语> 0 且可激活快速支持。在频率恢复期间,符号发生变化,而Δf可能保持为负值,导致Δffr< 0;因此,不会重新激活新的快速支撑事件。RoCoF滤波、滞后和方向条件的结合减少了切换抖动,并提高了恢复阶段的辨别能力。f > 0 and fast support can be activated. During frequency recovery, rf changes sign while Δf may remain negative, resulting in Δfrf < 0; therefore, a new fast-support event is not reactivated. The combination of RoCoF filtering, hysteresis, and the direction condition reduces switching chatter and improves recovery-stage discrimination.
此外,切换决策基于公式(1)中定义的滤波RoCoF,该方法消除了频率微分引入的高频分量。结合基于滞回的状态保持和方向条件,这提高了模式切换过程的鲁棒性。
αb(γ) = αr(γ)αb,max + [1 − γr(t)]αb,base(t)
公式(3)和(4)实现了基于方向感知的迟滞切换,用于在快速支持模式和依赖SOC的基准模式之间进行切换。只有当|和Δf| ≥ fron> 0时,才会激活新的快速支持事件,之后BESS参与系数将被设置为αf。一旦激活,快速支持状态将保持,直到滤波后的RoCoF下降至或低于释放阈值。当激活条件和释放条件均不满足时,将保留之前的触发状态。需要强调的是,b,maxα指定的是上层协调层下达的BESS优先级指令,而非保证的物理输出。实际的BESS功率仍受下层执行层基于SOC的修正以及充放电功率限制的影响。off. When neither the activation nor release condition is satisfied, the previous triggering state is retained. It should be emphasized that αb,max specifies the commanded BESS priority at the upper coordination layer rather than a guaranteed physical output. The actual BESS power remains subject to the SOC-dependent correction and charging/discharging power limits at the lower execution layer.
利用所得的参与系数,计算出分配给BESS侧和风侧的指令为
因此,分配的指令满足
公式(7)确保了指令分配层面的协调一致。在快速响应模式下,BESS被分配其最大允许的参与系数。当控制器恢复到基准运行模式时,如果基准BESS系数低于αb,max,则风电侧份额会增加。两种资源可以同时参与,其指令份额由当前扳机状态和依赖于SOC的基准决定。跟踪动态和局部约束可能导致实际交付功率与这些分配指令存在差异。
在底层,风侧指令通过等效跟踪动态进行处理,并受限于可用的调节能力:
其中xW(t)是饱和前的风侧功率响应,TW是等效风侧跟踪时间常数,以及 ΔPW,min(t)和 ΔPW,max(t)是根据可用有功功率储备和变流器能力确定的调节限制。风况通过风机运行点影响这些运行限制,而风速不作为上层控制输入。
对于电池储能系统(BESS),在进行动态跟踪以及充电或放电功率限制之前,会应用频率死区处理和基于荷电状态(SOC)的修正:
其中是经过频率死区处理后分配的BESS指令,κSOC(t)是基于SOC的执行修正系数,xB(t)是BESS在饱和前的功率响应。参数TB, PB,ch,max和PB,dis,max分别表示等效BESS跟踪时间常数以及充放电功率限制。上层系数αb(t) 调度指令的BESS贡献,而下层修正和饱和则考虑了系统频率模型中考虑的资源级有功功率运行限制。需要注意的是,公式(8)和(9)中的饱和操作在系统频率调节模型中强制执行资源级有功功率限制,而不是对内部变流器状态约束提供显式保证。相应的风侧和BESS侧输出根据可用调节备用容量、变流器功率能力、充放电限制以及依赖于SOC的修正进行限制。在更详细的变流器级控制研究中,电感电流和电容电压等内部电气状态可以直接纳入控制器设计,并约束在规定的容许集合内。例如,Dai等人[24] 考虑了多源扰动下直流-直流降压变换器的离散时间电流约束电压跟踪,为限制级状态层约束执行提供了一个具有代表性的示例。因此,此处采用的基于饱和的处理方式应被解释为系统级功率可行性机制,而正式的变换器状态约束保证仍超出了当前风电-电池储能系统频率调节模型的范围。
风电场和BESS采用降阶动态模型而非理想瞬时电源来表示。采用这种降阶表示法是因为本研究的目标是研究系统级一次调频和风电-BESS协调功率支撑,而非详细的电磁暂态或变流器内环动态。在风电侧,分配的辅助功率指令通过公式(8)中的一阶跟踪动态进行处理,且输出功率响应受限于可用有功功率储备和变流器能力。因此,风电输出不会瞬时跟随上层指令。在BESS侧,公式(9)表示有限的功率响应动态,同时还考虑了频率死区处理、SOC相关修正、充放电功率限制以及SOC演化。因此,BESS的输出同样不被视为理想的代数功率注入。由于超出了系统级频率调节分析的范围,本模型未包含详细的气动、发电机电磁、直流链路、开关变换器以及内部电流控制的动态特性。
为避免在小频率偏差下触发不必要的BESS动作,在基于SOC的修正之前会应用频率死区。在RoCoF触发的快速支持模式下,死区将被绕过以保持BESS的快速响应。因此,
其中Δfdb是频率死区阈值。BESS指令随后根据其SOC运行状态进行修正:
其中0 ≤κSOC≤ 1。当SOC保持在正常运行范围内时,κSOC= 1,且BESS完全跟踪分配的指令。当SOC接近其相应的上下运行边界时,κSOC降低以限制进一步的充电或放电。
BESS SOC根据实际交换的能量进行更新。单位BESS功率首先转换为MW,如
其中Sbase= 100 MW为系统功率基准。将正的BESS功率定义为注入电网的放电功率,离散SOC更新公式为
其中EB= 5 MWh为BESS额定能量容量,ηdis= 1.00为本研究采用的理想放电效率,Δt = 0.005 s为模拟时间步长。系数3600用于将秒转换为小时。
PB,MW(k) = PB,pu(k)Sbase
尽管方程(5)-(7)确保了指令分配层面的协调性,但在经过底层SOC修正、动态跟踪和功率饱和处理后,实际的风电和BESS侧输出可能与分配的指令存在差异。因此,引入了剩余功率再分配机制,以在某一资源无法完全满足其分配指令时,维持协调的功率交付。
对于本研究考虑的正向负荷扰动情况,底层执行后的剩余调节需求定义为
其中ΔPB和ΔPW分别表示受限的BESS侧和风电侧输出。风电场可用的上调调节备用容量表示为
Δ最大值res = [0, Δ− Δ− Δref − ΔPB − ΔPW]
ΔmaxW,ava = [0, Δ− ΔPW,max − ΔPW]
可转移至风电场的剩余需求计算如下
最终的风侧贡献变为
Δ最小值red = (Δ, ΔPres, ΔPW,ava)
Δ= ΔW,f+ ΔPW + ΔPred
因此,剩余未满足的调节需求为
Δ最大值unmet = [0, Δ− Δ− Δref − ΔPB − ΔPW,f]
因此,快速支持模式中规定的最大BESS参与系数代表的是指令优先级,而非保证的BESS物理输出。当低SOC或约束性的BESS功率限制阻止全额交付时,产生的剩余需求将被重新分配给可用的风侧备用。如果两种资源都达到其物理极限,剩余的不平衡将保留在系统功率平衡中,并通过常规调速器响应和系统频率动态进行补偿。
参数选择与整定:控制器参数是根据风电-电池储能系统(BESS)的动态响应要求和物理运行约束,通过顺序离线整定程序确定的。首先,根据相应设备的额定容量和允许运行范围,明确物理运行限制,包括允许的BESS荷电状态(SOC)范围、BESS功率限制和参与系数边界。随后根据响应特性选择风电侧和BESS侧的动态参数,其中较小的BESS跟踪时间常数反映了BESS更快的有功功率响应。
RoCoF(频率变化率)滤波时间常数被选定用于衰减频率微分引入的高频分量,同时保持对频率扰动的足够快速响应。在动态参数固定后,频率偏差增益r经过调整,以提供充足的持续一次调频支持,同时避免产生过多的调节指令。RoCoF增益随后进行调整,以增强初始频率响应并改善RoCoF抑制效果,同时兼顾风电场和BESS的可用调节能力。最后,根据允许的SOC范围、BESS额定功率以及期望的风电-BESS功率分配关系,选择与SOC相关的分配参数。一旦确定,本研究中考虑的所有模拟案例都将保留相同的控制器参数,且不进行依赖于具体案例的重新调优。f is adjusted to provide adequate sustained primary frequency support without generating excessive regulation commands. The RoCoF gain Kr is subsequently adjusted to enhance the initial frequency response and improve RoCoF suppression while respecting the available regulation capability of the wind farm and BESS. Finally, the SOC-related allocation parameters are selected according to the allowable SOC range, BESS rated power, and desired wind–BESS power-sharing relationship. Once determined, the same controller parameters are retained for all simulation cases considered in this study, and no case-dependent retuning is performed.
所提出的框架将系统调节请求与依赖RoCoF的资源协调及受限的局部功率响应相连接。输出的风电和电池储能系统功率共同支撑系统频率,同时频率和SOC反馈持续更新控制动作。相应的操作流程在第2.3节中呈现.
2.3. 所提RoCoF扳机策略的控制逻辑
基于在第2.2节中建立的分层框架,本小节描述了所提控制策略的在线运行过程,如图3所示。在每个控制时刻,利用测量的系统频率获取频率偏差和滤波后的RoCoF。随后,上层控制器根据公式(1)计算统一调节指令,同时根据公式(2)利用测量的BESS SOC更新基准参与系数。

图3。RoCoF触发的分层协调控制策略流程图。
控制器使用公式(3)中定义的基于方向感知的滞回RoCoF触发逻辑来确定运行模式。只有当滤波后的RoCoF满足|和Δf| ≥ fron> 0时,才会激活新的快速支持事件,这表明系统频率仍偏离其标称值。一旦激活,快速支持状态将保持,直到|。当激活和释放条件均不满足时,将维持之前的触发状态。在频率恢复期间,f符号在Δ时发生变化可能保持在标称频率的同一侧,导致Δf| ≤ froff< 0;因此,不会重新激活新的快速支撑事件。RoCoF滤波、基于滞回的状态保持以及方向条件的结合使用,减少了切换抖动,并提高了恢复阶段的辨别能力。rf changes sign while Δf may remain on the same side of the nominal frequency, resulting in Δfrf < 0; therefore, a new fast-support event is not reactivated. The combined use of RoCoF filtering, hysteresis-based state retention, and the direction condition reduces switching chatter and improves recovery-stage discrimination.
根据公式(5)和(6),所选的参与系数用于划分风电场与电池储能系统之间的统一指令。两种资源可同时参与,其指令份额由当前运行模式和基于荷电状态的基准值决定。
在底层,风侧控制器通过公式(8)中的等效动力学跟踪其分配的指令,受限于由风电储备和变流器能力决定的可用调节范围。BESS指令需经过频率死区处理、SOC相关校正、动态跟踪,并根据公式(9)进行充放电功率限制。这些局部约束在两种运行模式下均保持有效。因此,将BESS参与系数设置为其上限并不意味着BESS必然会输出其最大功率。在应用风电和BESS侧约束后,由BESS出力不足引起的任何剩余调节需求将根据公式(14)-(18)重新计算并分配给可用的风电侧备用。如果可用风电备用充足,剩余需求可得到完全补偿。否则,未满足的剩余需求将保留在系统功率不平衡中,并由常规调速器响应和系统频率动态处理。
协调风电-BESS系统实际提供的补充功率表示为
ΔPws(t) = ΔPW(t) + ΔPB(t)
公式(19)表示综合响应出力。由于跟踪动态、死区处理、SOC相关修正和功率限制,其值可能与统一调节指令不同。
在频率事件被抑制后,频率和SOC(荷电状态)监控仍保持激活状态。如果发生另一个重大扰动,可重新激活由RoCoF(频率变化率)触发的快速支持模式。重要的是,后续事件的参与系数是使用更新后的SOC而非初始SOC计算的。因此,BESS(电池储能系统)的贡献会根据先前调节事件后剩余的能量裕度自动调整。这种重复事件逻辑允许控制器在无需针对特定运行条件重新调优的情况下,保持BESS的能量可用性。
需要注意的是,本策略提供的是SOC感知型能量保持,而非主动的事件后SOC恢复。%% 在每次扰动后将BESS恢复至SOC的独立充电控制器%% ) = Δ%% ) + Δref after each disturbance is not included in the present primary-frequency-regulation framework.
3. 结果与讨论
3.1. 模拟平台与运行场景设置
为了评估所提出的RoCoF扳机分层协调控制策略的有效性和适应性,在MATLAB/Simulink R2022a中开发了一个风储联合一次调频模型。该模型由常规同步发电机组、风电场、电池储能系统(BESS)、聚合负荷、等效系统频率响应模型以及所提出的分层协调控制器组成。电气子系统使用固定步长求解器进行模拟,而控制子系统则采用离散控制逻辑实现。记录系统频率、RoCoF、风电输出、BESS功率、SOC和负荷扰动信号,用于后续的性能评估。
系统频率响应由聚合机电模型表示。瞬时有功功率不平衡定义为
其中ΔPG, ΔPW, ΔPB,且ΔPL分别表示传统同步发电、风电场、电池储能系统和负荷扰动的增量有功功率。相应的聚合摆动方程为
其中Heq(p)是风力渗透时的等效物理惯性常数p, D是等效读档阻尼系数,并且f0是系统标称频率。因此,系统频率响应传递函数为
Δ= Δimb+ Δ+ ΔG− ΔPW + ΔPB − ΔPL
表2。模拟中使用的主要系统、运行条件和控制器参数。
系统功率基准和额定频率分别为100 MW和50 Hz。考虑10%、25%和40%的风电渗透率,分别对应10、25和40 MW的风电装机容量。在渗透率研究中,系统总基准保持100 MW不变,通过将等量的在线同步发电容量替换为换流器接口风电来增加风电渗透率,而不是在保持同步发电机组不变的情况下增加风电。因此,在线同步发电容量为
Ssyn(p) = (1 − p)Sbase
等效物理惯性常数根据在线同步容量计算为
其中Hi和Si分别表示第i个在线同步发电机组的惯性常数和额定容量。
在假设置换的同步发电具有与原同步机组相同的等效惯性常数的综合前提下,方程(26)变为
其中H0是原始同步发电基准案例的等效惯性常数。因此,渗透率研究中物理惯性的降低是由于同步发电容量被限制级替代所致,而非仅仅源于风电容量比例。在公式(27)中,换流器接入的风力发电不被计入物理同步惯性;其控制器诱导的频率支持则由风侧有功功率补充响应单独表示。
Heq(p) = (1 − p)H0
BESS额定功率为10 MW,容量为5 MWh,初始SOC为0.80。在t=4s时,施加0.05、0.075、0.10和0.125 p.u.的正向读档阶跃。额外案例使用3、6、9和12 m/s的风速来检查不同的风机运行点。风速会影响运行点和可用备用容量,但不是上层控制器的直接输入。表2中总结了所述容量和运行条件参数。 summarizes the stated capacity and operating-condition parameters.
在100 MW系统基准下,所有风电渗透场景的BESS均被分配10 MW/5 MWh的固定额定值。对于10、25和40 MW的装机风电容量,相应的BESS与风电额定功率比分别为1.00、0.40和0.25。5 MWh的能量容量与10 MW的功率额定值相结合,使得能量功率比为0.5小时。由于本研究侧重于短时段一次调频,BESS的功率额定值主要决定了可用的快速有功功率支持,而能量额定值则决定了调节间隔内可用的SOC裕度。需要强调的是,所选的10 MW/5 MWh配置并非旨在代表经济优化的BESS规模。相反,在所有风电渗透率水平下,有意保留相同的BESS额定值,以便在不引入BESS重新调整大小作为额外变量的情况下,评估风电渗透率的影响以及所提出的协调控制策略。
在相同的系统参数和扰动条件下,对四种控制策略进行了比较:无调频的常规风电、常规风电下垂控制、非协调风储调频以及所提出的分层协调控制策略。第一种情况主要依赖于常规同步机组的惯性和调速器响应。第二种情况根据频率偏差引入风电下垂响应。第三种情况允许风电和电池储能系统(BESS)独立响应,而所提出的策略则采用统一的调节指令生成、RoCoF触发的功率分配以及底层约束执行。相应的模拟配置如图所示图4.

图4。用于比较不同一次调频策略的模拟模型。
为了进一步评估运行工况的适应性,在保持25%风电渗透率和0.10标幺值负荷扰动的情况下,在不同风速下进行了额外的模拟。如图图5所示,风速变化仅改变风力发电机组的运行状态和可用有功功率储备,从而在不将风速作为直接控制输入的情况下,评估所提出的上层协调机制的鲁棒性。

图5。不同风速条件下的模拟模型。
性能比较考虑了频率最低点、频率掉落、最低点发生时间以及最大绝对RoCoF,同时结合绘制的功率和SOC响应。频率掉落是标称频率与最低点之间的差值。最低点发生时间在模拟时间轴上表示;从扰动开始的经过时间通过减去4秒获得。最大绝对RoCoF表征评估区间内的最大频率变化率。还从阻尼特性和扰动后运行点方面检查了频率轨迹。一次控制响应可能会稳定在与标称频率存在非零偏差的状态。
3.2. 不同读档扰动下的系统动态响应
图6展示了四个正向读档步骤及其相关的模型响应信号。0.05、0.075、0.10和0.125 p.u.的步骤在= 4 s时施加,并在模拟的剩余时间内保持不变。在图6b中标记为等效净读档功率的信号呈现出瞬态峰值,随后出现小幅下冲并衰减至零。因此,它与持续施加的读档步骤截然不同。随着扰动幅值的增大,其瞬态偏差也会随之增大。b exhibits a transient peak followed by a small undershoot and decay toward zero. It is therefore distinct from the persistent imposed load step. Its transient excursion becomes larger as the disturbance magnitude increases.

图6.不同扰动强度下的读档阶跃输入与等效净负荷功率响应。
功率失衡的加剧也给传统的同步发电机组带来了更大的动态应力。图7展示了在相同扰动条件下相应的汽轮机转速和转子角响应。随着负荷增加,汽轮机转速下降,因为机械输入功率无法立即补偿增加的电能需求。随后调速器增加机械功率输入,使汽轮机转速恢复至新的运行点。同时,转子角随瞬态功率失衡而变化。

图7。不同负荷扰动下汽轮机转速和转子角的动态响应。
随着扰动幅值的增大,汽轮机转速偏差变得更大,转子角变化也更加显著。结合图中等效净负荷响应图6这些结果表明,较大的读档扰动会加剧系统的有功功率不平衡和机电动态响应。因此,随着扰动程度的增加,需要更强、更快速的协调频率支持。这些运行工况为在后续小节中评估所提出的风电-电池储能协调策略的调频性能提供了基础。
3.3. 不同控制策略下的频率响应对比
为了评估所提出的RoCoF扳机分级协调控制策略的有效性,在相同的系统参数和扰动条件下,对四种控制方案进行了对比:无频率调节的风电、传统风电下垂控制、无协调的风储频率调节,以及所提出的分级协调控制策略。图8对比了风电渗透率分别为10%、25%和40%时相应的系统频率响应。


图8。四种控制方案的频率响应。第1-4组分别对应0.05、0.075、0.10和0.125标幺值的读档增量;分图(a1–a4)显示了读档阶跃,分图(b1–d4)比较风电渗透情况。
当风电不参与调频时,系统主要依靠传统同步机组的物理惯性和调速器响应,导致频率下降幅度最大且恢复最慢。随着风电渗透率的提高,系统等效惯量降低,导致RoCoF(频率变化率)增大且频率最低点降低。传统下垂控制通过根据频率偏差增加风电出力来改善频率支撑,但由于扰动阶段未被明确识别,其抑制初始快速频率下降的能力仍然有限。风储协调调节引入了电池储能系统(BESS)的快速有功功率响应,因此与仅风电的下垂控制相比,改善了频率响应;然而,由于风电场和BESS独立响应相同的频率扰动,它们的功率贡献可能会重叠或出现响应时间不匹配。相比之下,所提出的策略首先生成统一的调节指令,并根据BESS的荷电状态(SOC)和RoCoF扳机状态分配调节任务。在初始高RoCoF阶段,分配给BESS的份额较大以实现快速补偿,而随着RoCoF降低,风电则承担更大份额的持续调节。因此,所提出的策略在对比方案中实现了最佳的整体频率响应性能。在25%风电渗透率和0.10 p.u.负荷扰动下,频率最低点从49.62 Hz提升至49.77 Hz,同时恢复时间从5.0 s缩短至2.1 s。为了进一步考察BESS的作用,图9展示了其在代表性运行工况下的有功功率响应和SOC轨迹。在t = 4 s的读档扰动后,BESS迅速增加其有功功率输出,以在初始频率下降阶段提供快速补偿,同时随着能量释放用于频率支持,相应的SOC会下降。

图9。BESS频率调节功率响应与SOC轨迹。
BESS的响应证实了所提策略的运行原理:当系统遭遇大幅频率扰动时,BESS提供快速的短期支持,随后随着风电承担更大比例的持续调节,其参与度逐渐降低。这种协调过渡避免了不必要的BESS长时间支持,并更好地利用了风电与储能的互补动态特性。
3.4. 与代表性风电-BESS协调方法的同平台对比
为了进一步评估所提策略与代表性的现有风电-电池储能系统(BESS)协调方法,基于参考文献[7,15,16,17]中报道的主要控制原理进行了同平台对比。使用相同的系统模型对四种基于参考的方法和所提策略进行了评估。为确保一致性,所有方法均在相同的运行条件下进行评估,包括25%的风电渗透率、在= 4 s时施加0.10 p.u.的负荷扰动、初始BESS SOC为0.80,以及相同的风电侧和BESS侧物理约束。 = 4 s, an initial BESS SOC of 0.80, and the same wind- and BESS-side physical constraints.
蜀式方案[7]根据风机运行工况和电池储能系统荷电状态实现风储协调;江式方案[15]根据系统调频需求协调风电与储能;俞式方案[16]根据风机运行状态表征可用的风侧调频能力;康式方案[17] 将自适应风侧频率支持与依赖SOC的BESS调节相结合。这些实现重现了相应研究的代表性协调原则,而非所有原始模型细节和参数设置。
如图图10所示这五种协调策略表现出相对接近的整体频率轨迹,因为它们受制于相同的系统动力学、资源容量和物理运行约束。尽管如此,在频率最低点及早期恢复阶段仍存在差异。所提出的策略在采用基于统一调节指令生成、RoCoF扳机模式切换和SOC自适应功率分配的不同协调机制的同时,保持了相当的频率支撑性能。

图10。在25%风电渗透率和0.10标幺值负荷扰动下,代表性风电-BESS协调方法的同平台对比:()负荷扰动;()系统频率响应。b) system frequency response.
3.5. 不同风速下的调频性能
风速会影响风力发电机的运行点、可用气动功率以及有功功率调节备用容量。为了评估所提策略的适应性,在风电渗透率为25%、负荷扰动为0.10 p.u.的条件下,分别在3、6、9和12 m/s的风速下进行了模拟。风速仅用于确定风力发电机的运行点和可用有功功率备用容量,并不直接作为上层协调控制器的输入。
图11比较了不同风速条件下,非协调风储控制与所提分层协调控制的频率响应。
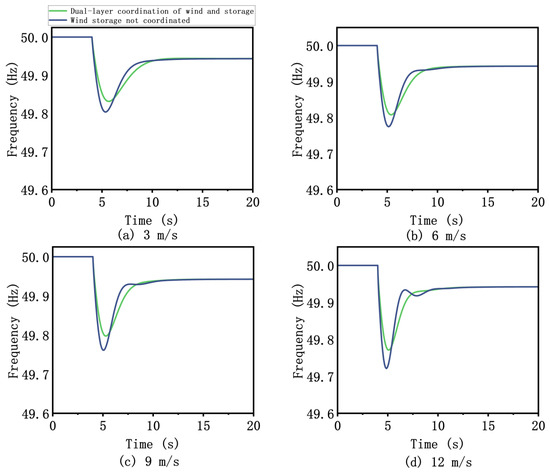
图11。不同风速条件下风储频率响应的对比。
模拟结果表明,系统频率响应随风速变化,因为可用的风侧调节能力取决于风力发电机组的运行点和预留的有功功率。风速与频率调节能力之间的关系并非严格单调。在某些运行点,风速增加会提高稳态风电输出,但会减少可用的向上调节裕度。
尽管存在这些变化,所提出的分层协调控制在所有测试风速下均能持续改善频率最低点并降低最大RoCoF。相应的定量结果如下表所示表3.
表3.不同风速条件下的一次调频性能。
在3、6、9和12 m/s的风速下,所提出的策略分别将频率最低点提高了0.028、0.033、0.036和0.050 Hz。相应的最大RoCoF值从0.397、0.594、0.724和1.386 Hz/s降低至0.330、0.525、0.654和1.312 Hz/s。
在所提策略下,频率最低点出现的时间略有延迟,表明快速BESS支持减缓了初始频率下降,并为风电和常规发电机组增加有功功率贡献提供了额外时间。当可用风电备用受限时,RoCoF扳机机制会将更大比例的快速支持分配给BESS;当风侧备用充足时,风电在频率恢复期间承担更大比例的持续调节。这些结果表明,所提策略能够适应风机运行条件的波动,而无需将风速作为直接的上层控制输入。
3.6. 所提控制策略的消融分析
为了明确各控制组件的贡献,在风电渗透率为25%、初始BESS SOC为0.80且在= 4 s时施加0.10标幺值负荷扰动的代表性工况下进行了消融实验。在相同的系统参数和约束条件下对比了四种情况:A1无RoCoF前馈,A2无事件切换,A3无SOC自适应,以及完整的所提方法。 = 4 s. Four cases were compared under identical system parameters and constraints: A1 without RoCoF feedforward, A2 without event switching, A3 without SOC adaptation, and the complete proposed method.
如图图12A1表现出最大的频率掉落,最低频率为49.7024 Hz,而A2、A3和所提方法分别达到49.7764 Hz、49.7745 Hz和49.7822 Hz。消融实验结果表明,RoCoF前馈项对抑制初始频率下降起到了主导作用。相比之下,在标称运行条件下,无切换配置仍接近完整控制器,这表明事件切换本身并不是频率最低点改善的主要来源。其主要作用是识别频率快速偏差阶段,并协调风电和电池储能系统(BESS)支持的时间分配。扳机机制的鲁棒性和具体贡献将在第3.8节. 总体而言,完整策略在四种情况中实现了最高的频率极小值和最均衡的动态响应。

图12。在25%风电渗透率、0.10标幺值负荷扰动和初始BESS SOC为0.80的条件下,所提策略的消融分析:()负荷扰动;()不同消融方案的频率响应。b) frequency responses of different ablation schemes.
3.7. BESS约束条件下的验证
为了进一步验证在BESS约束生效时的剩余功率再分配机制,考虑了两种风电渗透率为25%且存在0.10标幺值负荷扰动的压力工况。第一种工况采用0.23的低初始BESS SOC,而第二种工况则施加了3 MW的BESS功率限制约束。在每种工况下,均将带有剩余功率再分配功能的改进控制器与配置完全相同但禁用再分配机制的控制器进行对比。
如总结所示表4在低荷电状态(SOC)条件下,禁用功率再分配会导致累计未满足指令为0.044833 p.u.·s,频率最低点为49.7073 Hz。启用再分配后,未满足指令降至零,最低点提升至49.7758 Hz。在3 MW电池储能系统(BESS)功率限制下,未满足指令从0.014352 p.u.·s降至零,同时频率最低点从49.7503 Hz提升至49.7753 Hz。这些结果证实,当剩余风电调节能力充足时,剩余功率再分配机制会将BESS侧的交付缺口转移至可用的风电侧备用容量。
表4.受限BESS条件下的残余功率再分配性能。
3.8. 切换鲁棒性与扳机机制验证
以下测试使用报告中的最终参数集进行,%% 专门设计用于隔离切换鲁棒性和扳机行为。为了评估切换边界附近扳机机制的鲁棒性,进行了专门的近阈值测试。滤波后的RoCoF测试信号定义为 %% sin %% π表2中),噪声标准差为0.005 Hz/s。在传统的单阈值逻辑下,由于RoCoF反复跨越切换边界,共观察到381次切换事件。相比之下,迟滞逻辑在激活后未产生重复切换,因为状态被保持在迟滞带内。需要注意的是,在整个测试区间内,测试信号始终高于释放阈值;因此,本次测试专门评估针对重复近阈值切换的鲁棒性,而非释放后的重新激活。rf = 0.15 + 0.02sin(2π × 2t) + n(t), with a noise standard deviation of 0.005 Hz/s. Under the conventional single-threshold logic, 381 switching events were observed because the RoCoF repeatedly crossed the switching boundary. In contrast, the hysteresis logic produced no repeated switching after activation because the state was retained within the hysteresis band. It should be noted that the test signal remained above the release threshold throughout the test interval; therefore, this test specifically evaluates robustness against repeated near-threshold switching rather than post-release reactivation.
通过在RoCoF微分和滤波前向频率信号注入测量噪声,进一步评估了切换的鲁棒性。在噪声标准差为0.001和0.002 Hz时,传统单阈值控制器分别产生了16次和32次切换事件,而所提出的方向感知滞回控制器将这些数值分别降低至4次和12次。更重要的是,相应的扰动后恢复阶段重新激活次数从1次和5次减少到0次。在更严重的0.005 Hz噪声条件下,切换事件总数从940次减少到518次,而扰动后恢复阶段的重新激活次数从209次减少到0次。这些结果表明切换鲁棒性和恢复阶段辨别能力得到了提升。然而,强测量噪声仍可能导致频繁切换;因此,并未声称切换已被完全消除。
为了分离事件切换的贡献,将所提出的控制器与另一个在其他方面完全相同、但使用不触发SOC相关基准分配的控制器进行了比较。在25%风电渗透率、0.10标幺值负荷扰动以及初始BESS SOC为0.80的条件下,基准分配控制器产生的频率最低点为49.7735 Hz,IAE为1.622547 Hz·s,BESS能量吞吐量为0.001972 MWh。所提出的方向感知扳机控制器产生的频率最低点为49.7707 Hz,IAE为1.622548 Hz·s,BESS能量吞吐量为0.002418 MWh。两种情况下的最大物理RoCoF均为0.6667 Hz/s。因此,在这种代表性的标称工况下,事件切换并非频率最低点改善的主要来源。其主要贡献在于扰动阶段识别、协调临时增强BESS参与度以及更稳健的模式切换,并相应增加了短时BESS能量的使用。相应的定量结果总结在表5.
表5。 () 单阈值和基于迟滞的触发逻辑的近阈值开关行为。() 在测量噪声和标称工作条件下的闭环开关鲁棒性和触发贡献。b) Closed-loop switching robustness and triggering contribution under measurement noise and nominal operating conditions.
3.9. 实际标准与电网规范考量
结合相关的电网互联和装备性能标准,进一步讨论所提出的风电-电池储能系统(BESS)调频策略的实际应用价值。IEEE Std 2800-2022 [25] 规定了接入输电和次输电系统的逆变器型资源在互联和性能方面的要求,包括在异常频率条件下的有功功率支持,而 IEEE Std 1547-2018 [26] 则规定了分布式能源的互联和异常条件响应要求。IEC 61400-21-1:2019 [27] 提供了并网风力发电机组电气特性的测量和评估程序,包括频率和惯性控制响应,而 IEC 61400-27-1:2020 [28] 定义了风力发电机组和风力发电厂的通用动态模拟模型。IEC 62933-2-1:2017 [29] 规定了电能存储系统的性能参数和全年龄测试方法。
在所提出的框架中,统一调节指令的频率偏差分量保持持续激活,而RoCoF触发机制改变了风电场与BESS之间调节任务的分配,而非中断底层的频率响应控制。因此,所提出的切换机制并非取代持续的频率支持,而是根据扰动阶段调整两种资源的相对参与度。BESS由具有跟踪时间常数为0的有限响应动力学来表示。05秒,并受限于其额定功率、充放电限制以及0.20–0.90的SOC运行范围。此外,SOC会根据实际交换的能量进行持续更新,从而在连续的频率事件中反映剩余的能量裕度。这些特性与上述标准中提到的快速有功功率支持、连续频率响应和受限储能运行的全年龄工程原则相一致[25,26,27,28,29].
然而需要强调的是,本研究基于系统级模拟,不构成正式的标准符合性或认证测试。特别是模拟中使用的0.05秒BESS跟踪时间常数代表了系统级模型中采用的等效响应动态,不应被解释为在规定标准测试程序下经过正式验证的FFR响应时间。同样,频率偏差控制组件提供连续的频率响应行为,但对电站级下垂特性的正式验证需要相应的电网规范设置和测量程序。本研究的SOC和能量吞吐量分析表征了初级频率调节期间的短时BESS运行,而长期循环、退化和寿命评估超出了本研究的范围。因此,对特定标准的FFR响应时间要求、电厂级频率下垂性能以及长期BESS循环能力进行形式化验证,将需要特定标准的测试程序、特定场地的互联设置以及硬件或现场验证。
4. 结论与未来工作
本文提出了一种RoCoF触发的层级协调控制策略,用于风储联合一次调频。所提策略采用上层协调分配与下层约束执行的结构。上层根据频率偏差和滤波后的RoCoF生成统一的风储调频指令,基于SOC确定电池储能系统(BESS)的基准功率份额,并在满足方向感知RoCoF激活条件时启动快速支撑模式。下层在考虑风电备用、频率死区、SOC运行限制以及充放电功率约束的情况下,执行分配的风侧和BESS侧指令。因此,BESS在初始扰动阶段提供快速有功功率支撑,而风电在恢复阶段承担更持续的调节任务。
在不同风电渗透率、负荷扰动和风速条件下的模拟结果表明,所提出的策略能够改善频率最低点,降低最大RoCoF,缩短恢复时间,并减小稳态频率偏差。在25%风电渗透率和0.10 p.u.负荷扰动下,频率最低点从49.62 Hz提升至49.77 Hz,恢复时间从5.0 s缩短至2.1 s。这些结果验证了统一指令生成、RoCoF扳机模式切换、基于SOC的分配以及底层约束修正机制的有效性。
未来的工作将聚焦于:时变工况下迟滞阈值的自适应调整、重复扰动下的SOC协调恢复调度、随机风电波动、通信延迟、考虑电池退化的能量管理,以及面向标准的频率响应和电池储能系统运行性能的硬件在环验证